Bài viết kỹ thuật, CÂN BẰNG ĐỘNG, Giám sát tình trạng, LÝ THUYẾT KỸ THUẬT CÂN BẰNG ĐỘNG, Tin Tức
Lựa Chọn Độ Mất Cân Bằng Cho Phép Trên Acoem Wireless Balancer
Aug
Quá trình cân bằng một máy quay chỉ được xem là hoàn tất khi kết quả cuối cùng được đối chiếu với một độ mất cân bằng cho phép đã được xác định rõ ràng và phù hợp. Độ mất cân bằng cho phép chính là mốc dừng có thể đo lường được, giúp kỹ thuật viên xác định liệu mức mất cân bằng hoặc rung động còn lại có phù hợp với máy và điều kiện vận hành hay không.
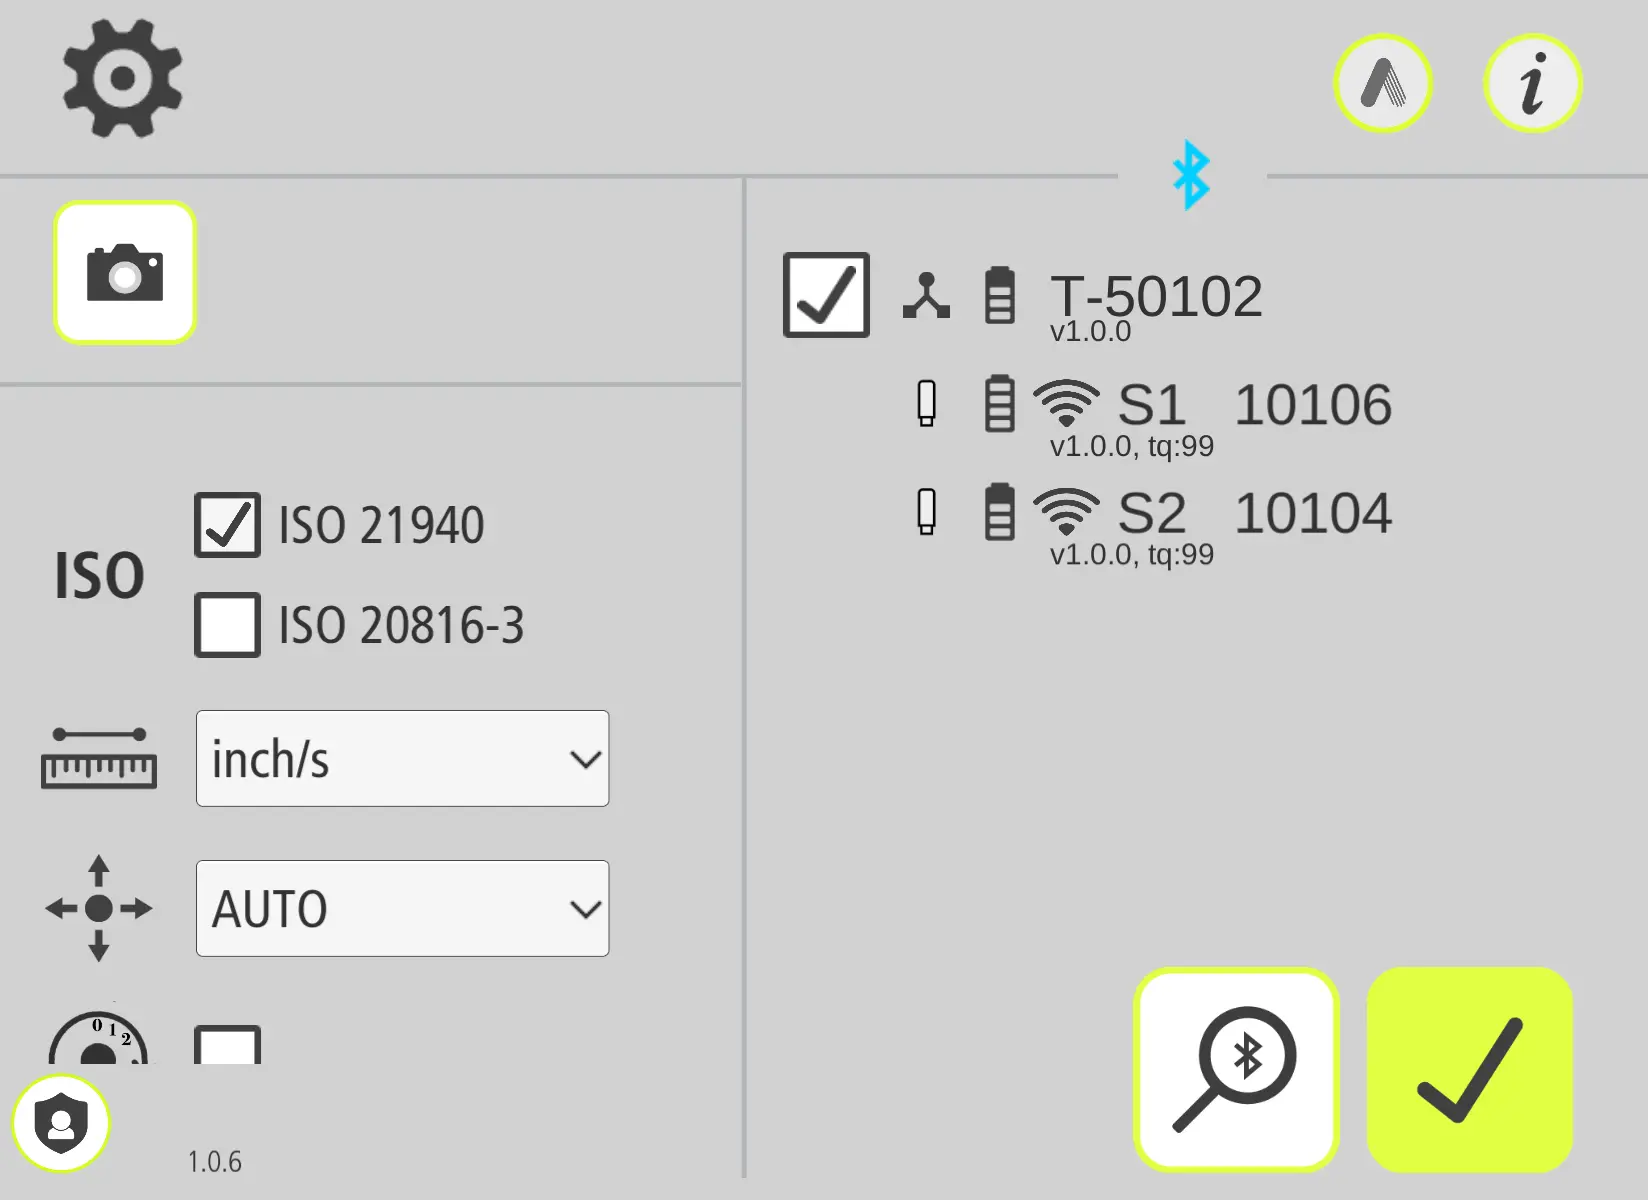
Acoem Wireless Balancer cung cấp hai lựa chọn độ mất cân bằng cho phép là ISO 21940 và ISO 20816-3. Tùy theo tiêu chuẩn được chọn mà các thông số đầu vào sẽ khác nhau. Ngoài ra, người dùng cũng có thể tiến hành cân bằng mà không cần chọn bất kỳ độ mất cân bằng cho phép nào.
Việc lựa chọn giữa hai tiêu chuẩn chủ yếu phụ thuộc vào dữ liệu đang có sẵn. ISO 21940 sử dụng các thông tin đặc trưng của rotor để tính mức mất cân bằng dư cho phép, trong khi ISO 20816-3 đánh giá máy dựa trên vận tốc rung được đo trong điều kiện máy đã lắp đặt và đang vận hành. Hiểu rõ cách hoạt động của từng tiêu chuẩn sẽ giúp kỹ thuật viên chọn được độ mất cân bằng cho phép phù hợp nhất với công việc thực tế.
Tiêu chuẩn ISO 21940
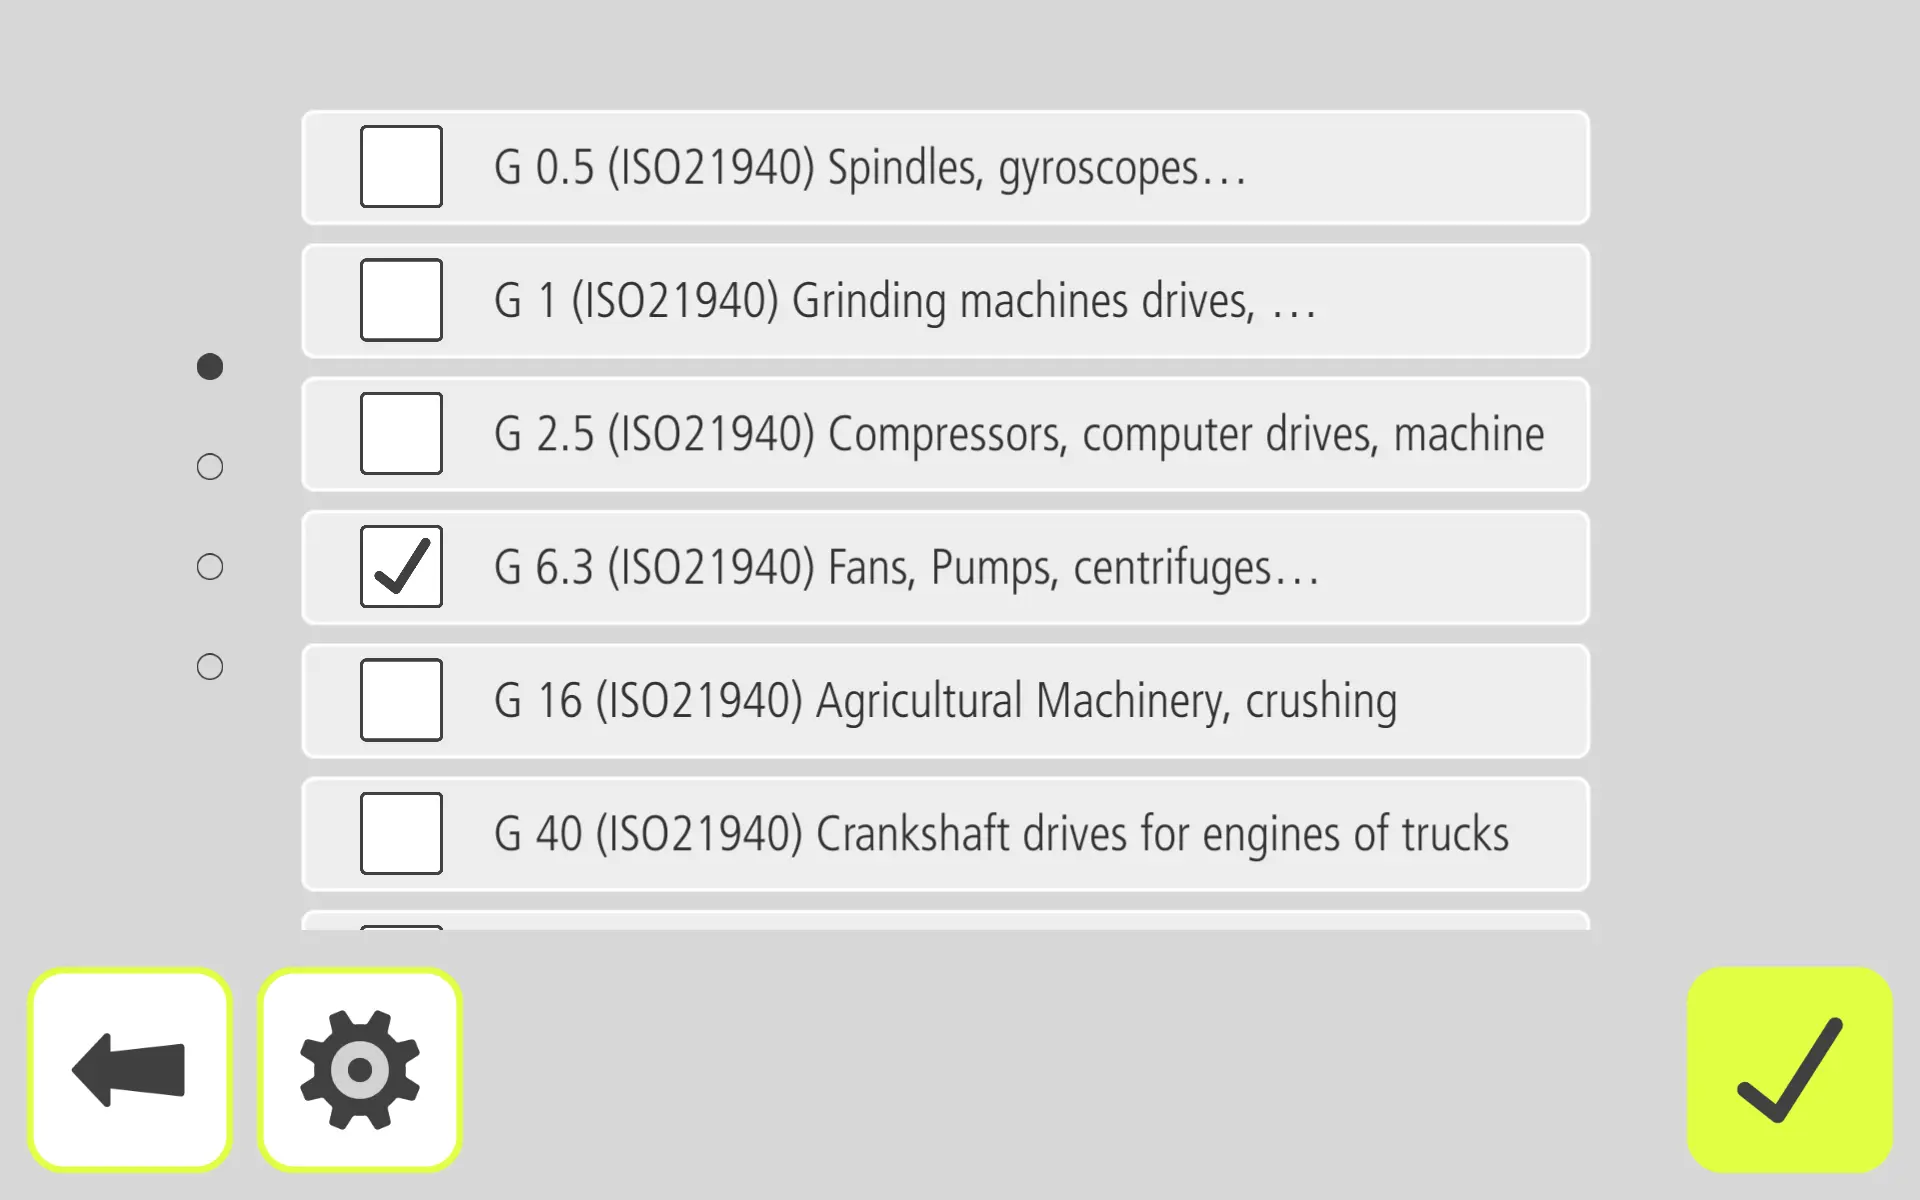
ISO 21940 thường được lựa chọn khi đã biết khối lượng rotor và bán kính hiệu chỉnh. Nhờ vậy, tiêu chuẩn này phù hợp với những trường hợp có đầy đủ thông tin chính xác về rotor trước khi đưa máy trở lại vận hành – điển hình là khi rotor được cân bằng trên giá đỡ cân bằng.
ISO 21940 quy định độ mất cân bằng cho phép theo cấp G, dựa trên loại máy và tốc độ vận hành. Theo chia sẻ của một trong những người thầy đầu tiên của tôi, ông D.L. “Pete” Bernhard thuộc IRD Mechanalysis, trong tài liệu kỹ thuật IRD Technical Paper số 14, chỉ số “G” chính là tích của độ mất cân bằng riêng e với vận tốc góc cực đại w của rotor, tính bằng radian (G = e × w = hằng số). Đây là một hằng số áp dụng chung cho các rotor cùng loại.
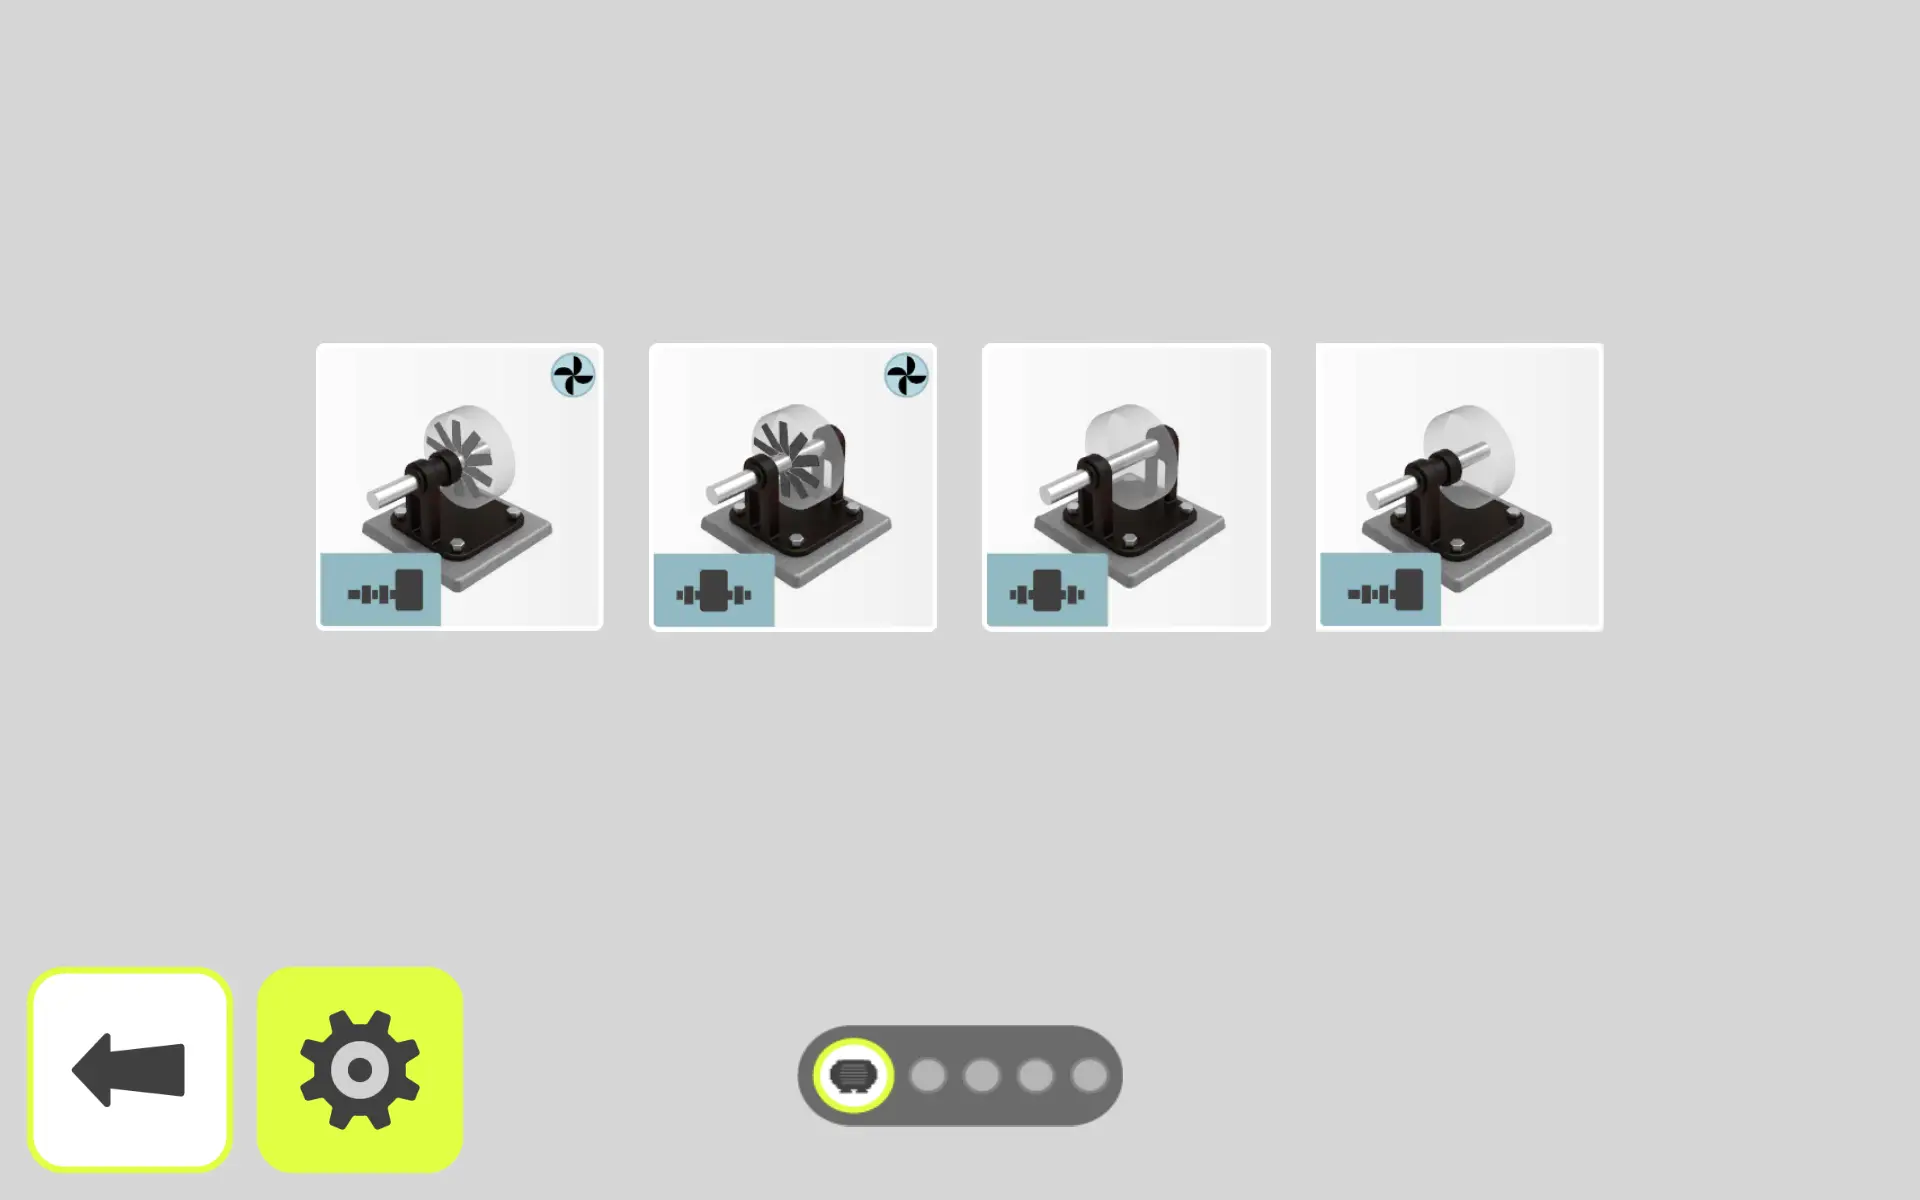
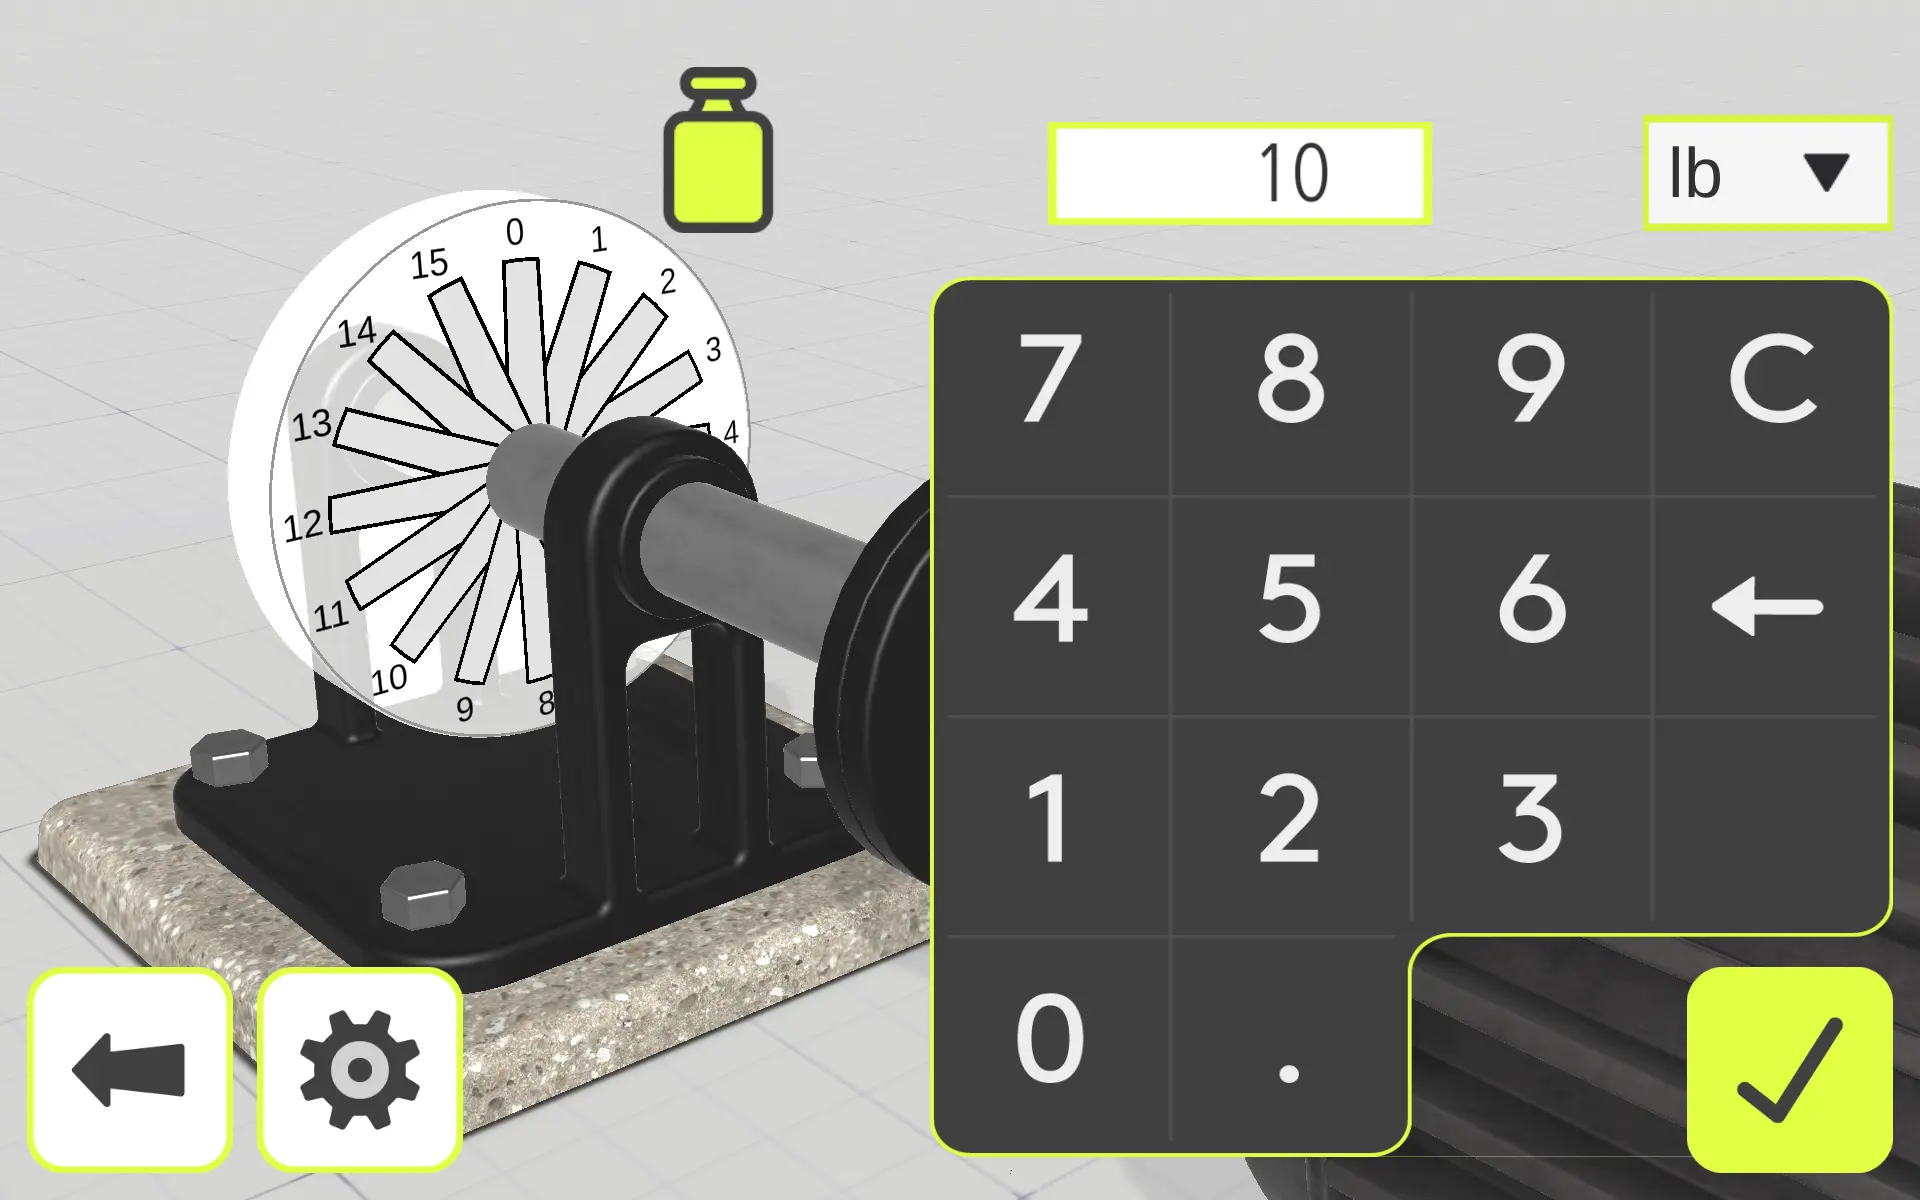
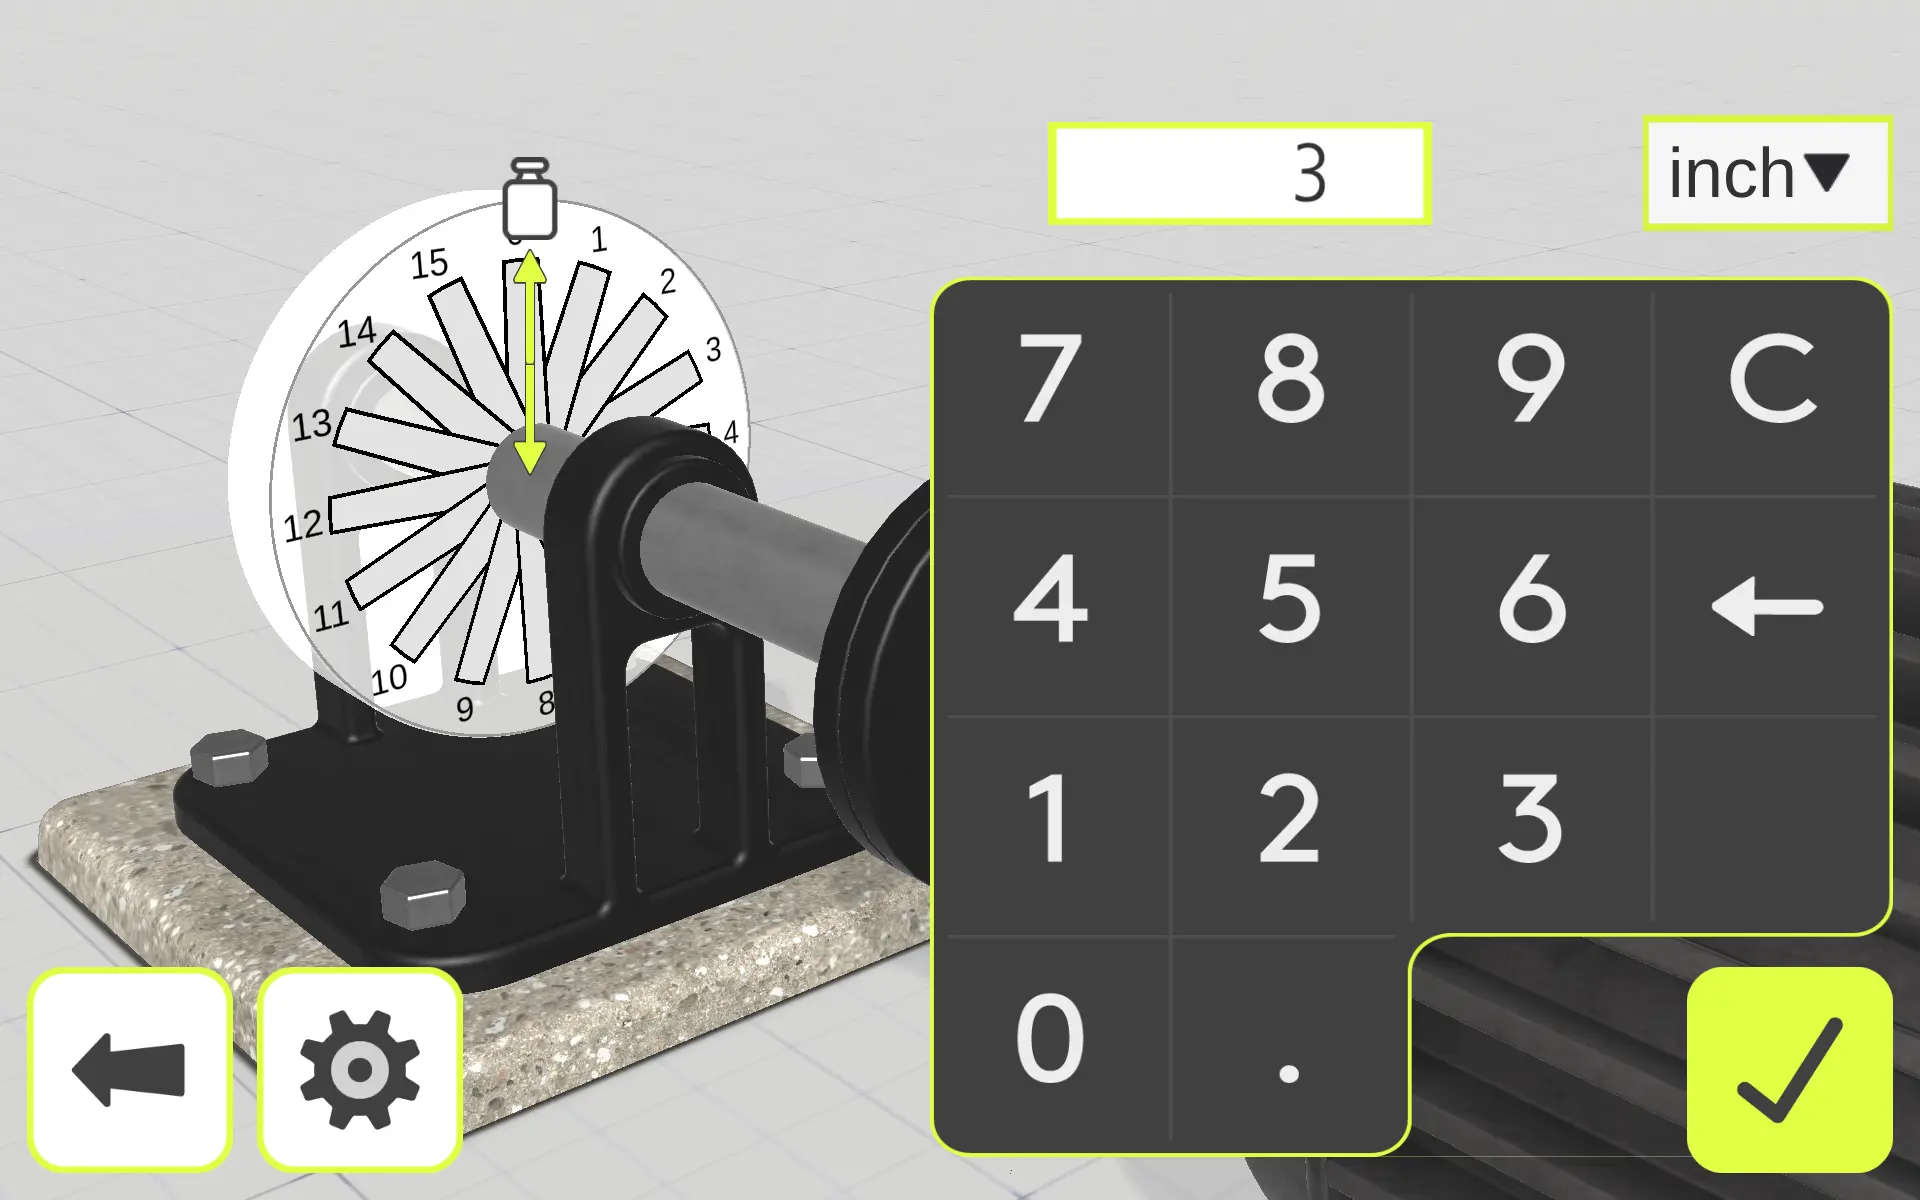
Trên thiết bị Wireless Balancer, kỹ thuật viên lần lượt nhập các thông tin sau:
- Loại máy
- Cấp chất lượng ISO
- Khối lượng rotor
- Bán kính hiệu chỉnh
Các thông tin này có thể nhập chính xác khi rotor được cân bằng trên giá đỡ cân bằng, nơi khối lượng rotor được xác định rõ ràng. ISO 21940 đã thay thế cho tiêu chuẩn ISO 1940-1 quen thuộc trước đây.

Tiêu chuẩn ISO 20816-3
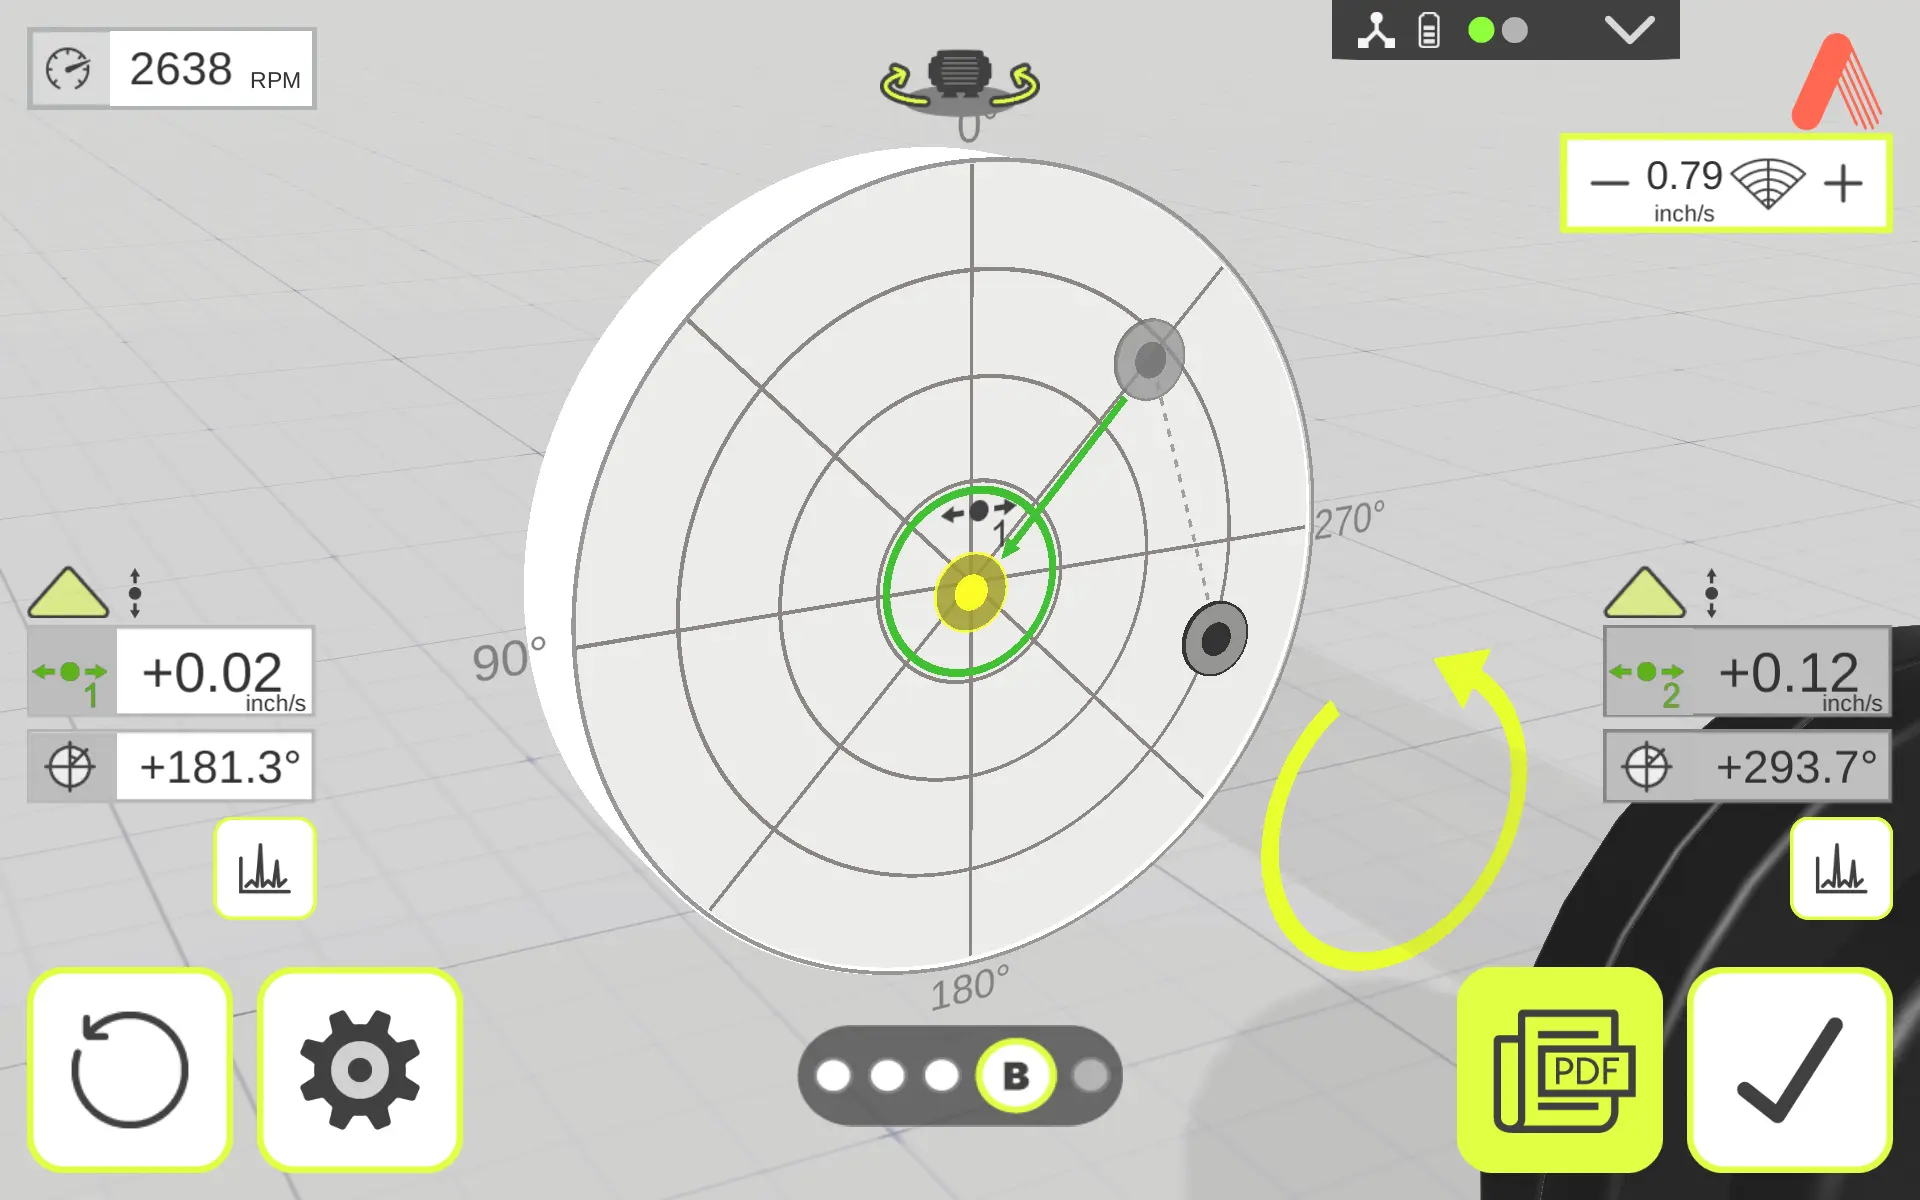
ISO 20816-3 là một lựa chọn thực tế khi không có sẵn thông tin về khối lượng rotor. Thay vì tính toán mức mất cân bằng dư cho phép, phương pháp này đánh giá máy dựa trên vận tốc rung được đo ngay khi máy đã lắp đặt và đang vận hành. Đây là tiêu chuẩn thường được dùng trong cân bằng tại hiện trường.
ISO 20816-3 xác định độ mất cân bằng cho phép dựa trên vận tốc rung đo được. Tiêu chuẩn này chủ yếu được áp dụng trong cân bằng tại hiện trường, bởi khối lượng rotor thường không xác định được, và vận tốc rung sau khi lắp đặt được dùng để kiểm tra tình trạng vận hành tổng thể của máy. ISO 20816-3 đã thay thế và hợp nhất hai tiêu chuẩn cũ trước đây là ISO 10816-3 và ISO 7979-3.
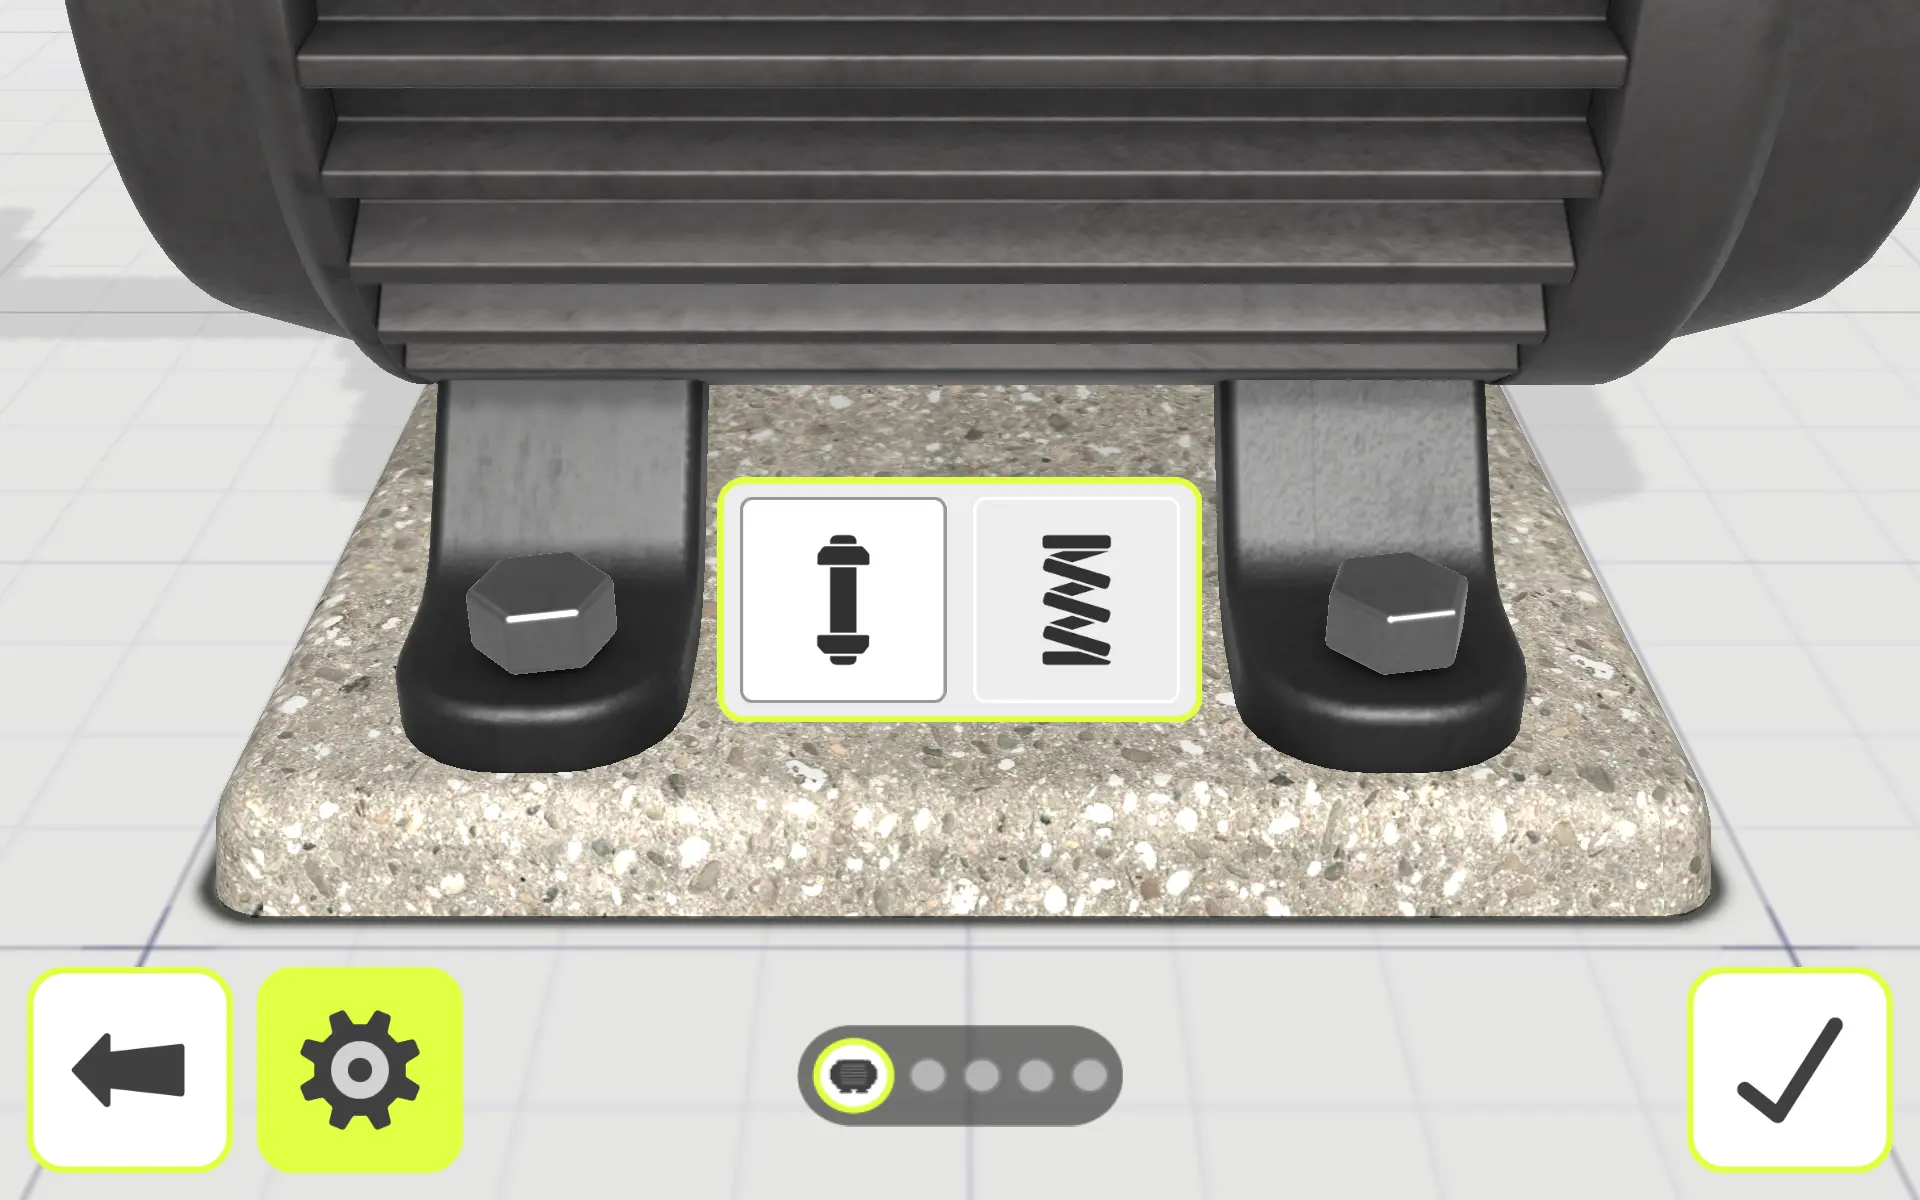
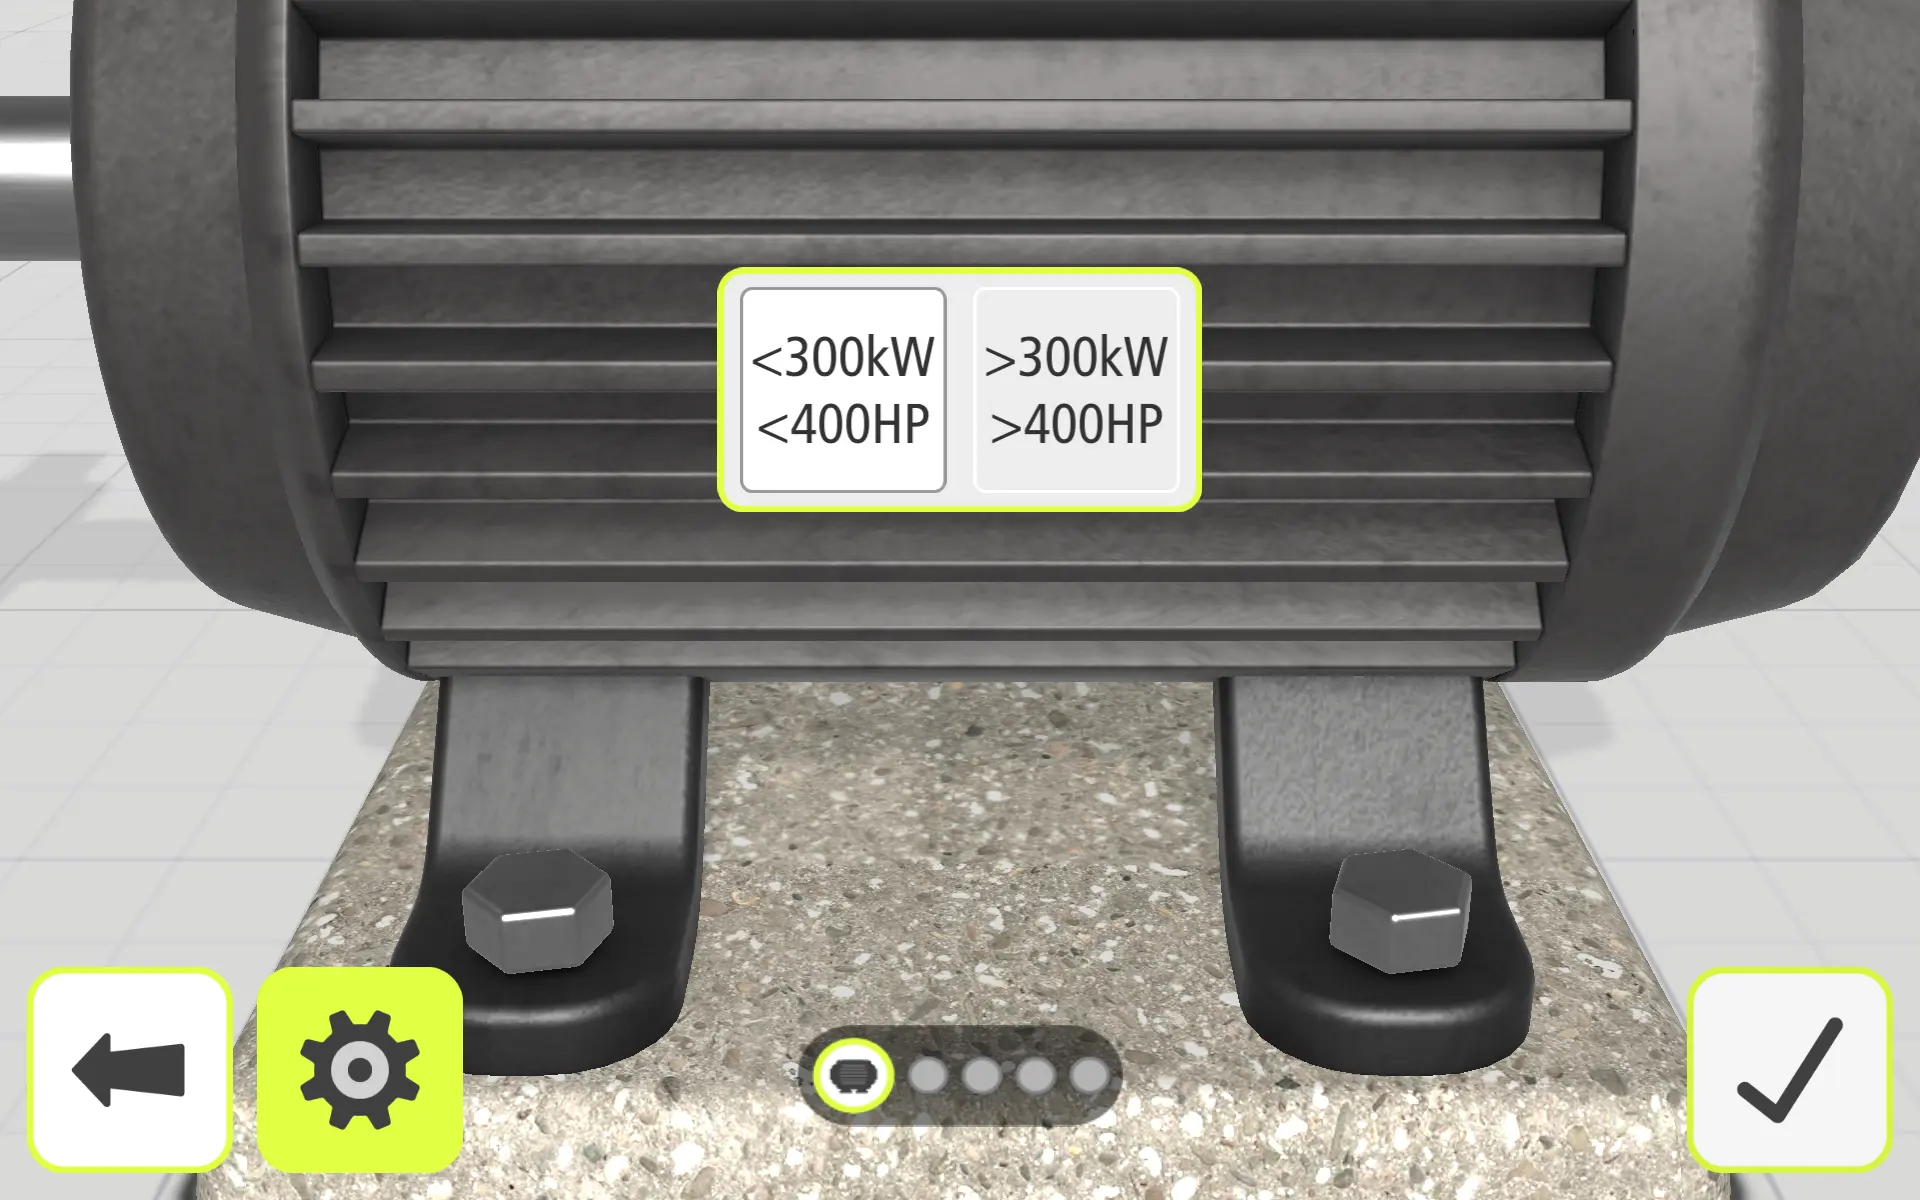
Trên thiết bị Wireless Balancer, kỹ thuật viên lần lượt nhập các thông tin sau:
- Loại máy
- Kiểu gá/lắp đặt
- Công suất
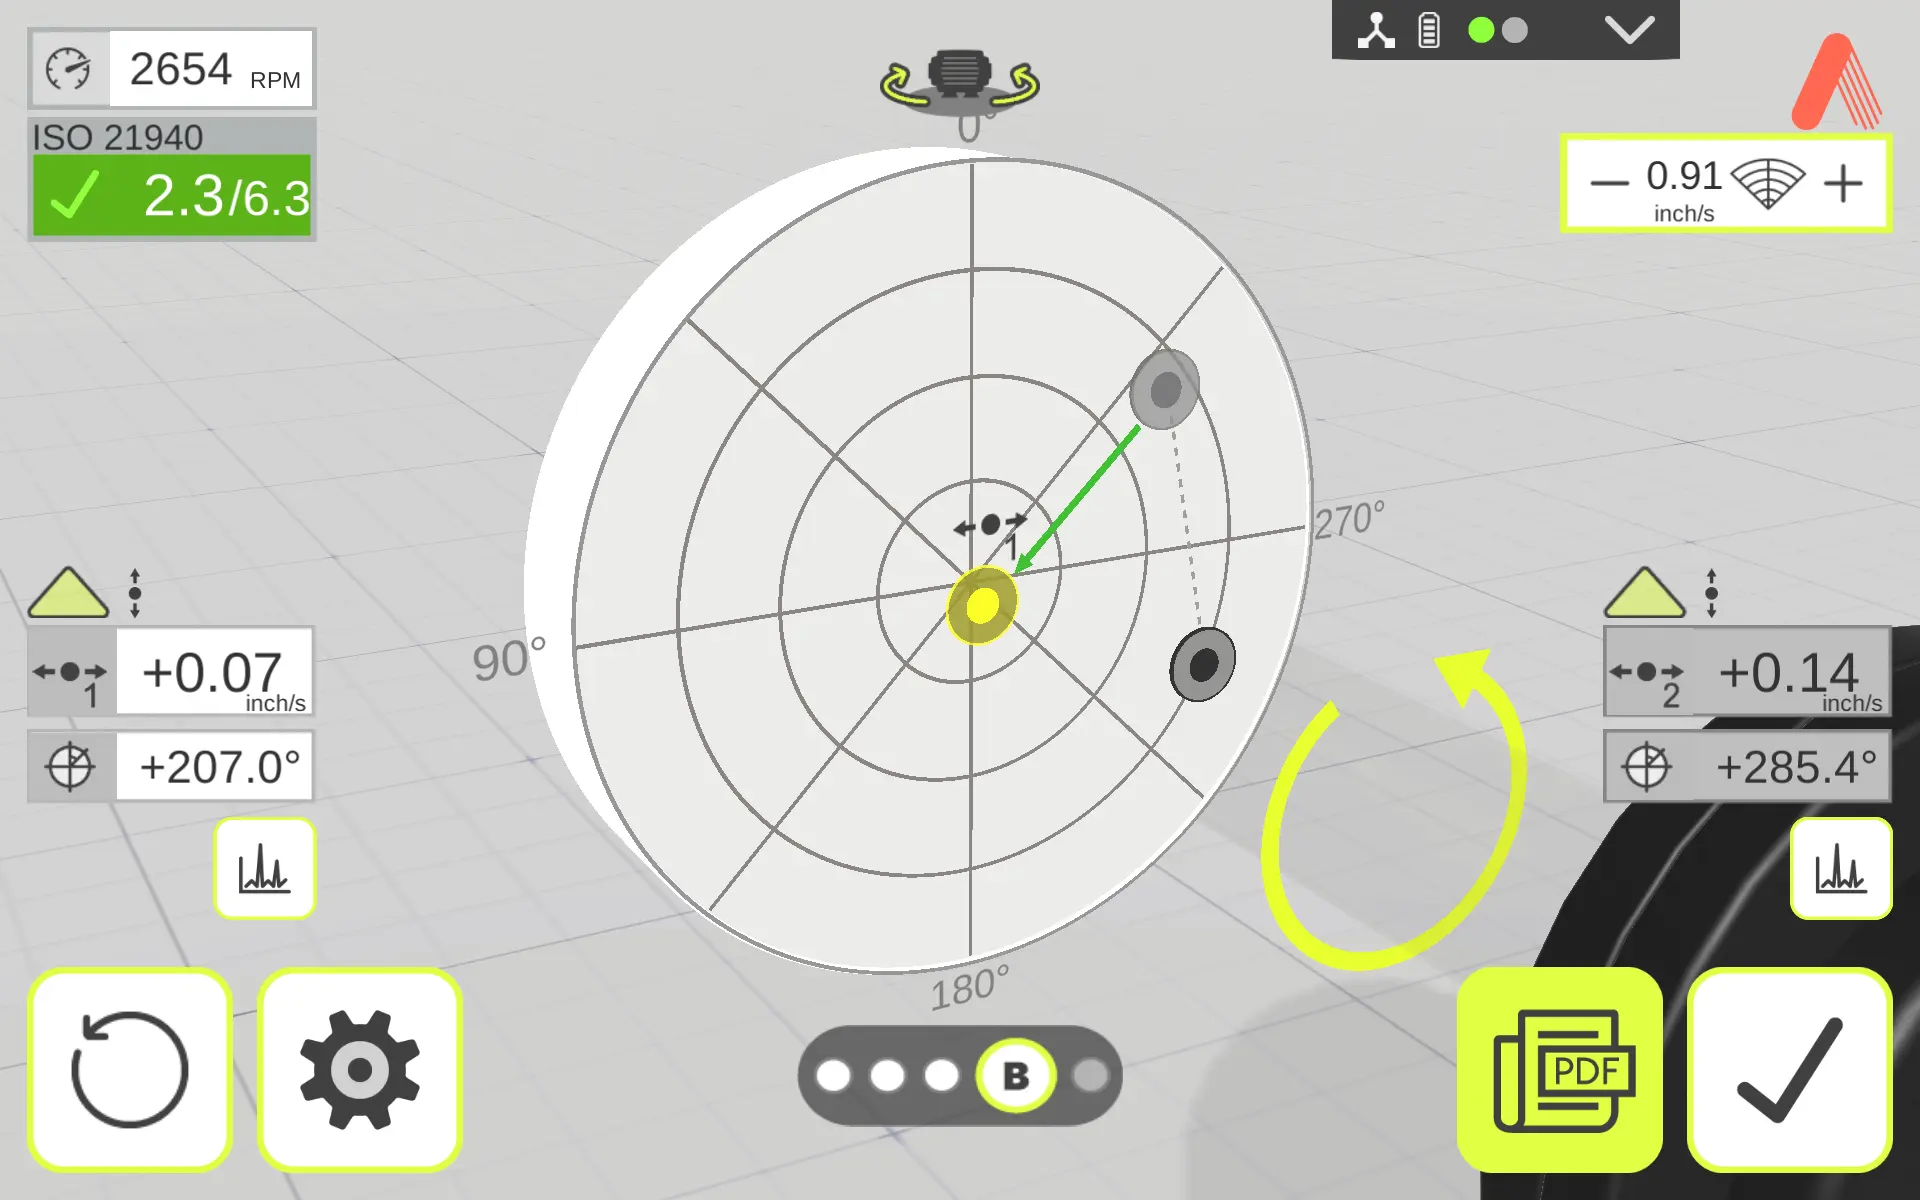
Các thông tin này giúp ứng dụng lựa chọn đúng tiêu chí đánh giá rung động cho từng loại máy. Sau khi lắp khối lượng hiệu chỉnh, vận tốc rung cuối cùng sẽ được đối chiếu với giới hạn áp dụng để xác định máy đã đạt trạng thái vận hành phù hợp hay chưa.